Một bài báo nghiên cứu trình bày chi tiết về việc hoàn thành cự ly marathon đầy đủ đầu tiên trên thế giới của một robot bốn chân (robot chó) do Hàn Quốc phát triển đã được công bố trên ấn bản chính của tạp chí quốc tế Nature. Đây là lần đầu tiên, một nghiên cứu về robot của Hàn Quốc xuất hiện trên tạp chí Nature bản chính.
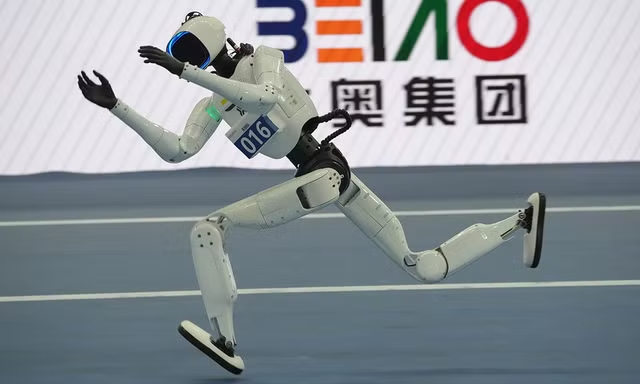
Vào ngày 24/9, Lion Robotics, một công ty khởi nghiệp do các giảng viên của KAIST sáng lập, đã thông báo rằng bài báo của họ với tiêu đề "Robot bốn chân được thiết kế để hoàn thành cự ly marathon chỉ với một lần sạc pin" đã được đăng trên tạp chí Nature. Đây là lần đầu tiên trên thế giới và cũng là trường hợp duy nhất tính đến nay, một robot có khả năng hoàn thành trọn vẹn cự ly marathon trong một cuộc đua thực tế.

Ý nghĩa của nghiên cứu này không chỉ nằm ở việc hoàn thành cuộc đua, mà còn ở sự cải thiện đáng kể về hiệu suất năng lượng của robot bốn chân. Raibo2 đã hoàn thành chặng đua marathon trong khi vẫn còn năng lượng pin, đồng thời duy trì tốc độ trung bình khoảng 9,7 km/h. Các phân tích dựa trên dữ liệu vận hành cho thấy, robot có khả năng di chuyển quãng đường khoảng 65km chỉ với một lần sạc. Với cùng dung lượng pin, nó có thể di chuyển quãng đường dài gấp hơn ba lần so với các mẫu robot cạnh tranh như "Vision60" của Ghost Robotics (Mỹ) và "B2" của Unitree (Trung Quốc).
Hiệu suất ấn tượng này là kết quả của việc tích hợp cấu trúc cơ khí, mạch điện, hệ thống truyền động mô tơ và công nghệ điều khiển dáng đi dựa trên AI thành một hệ thống thống nhất nhằm giảm thiểu tổn hao năng lượng. Sử dụng nền tảng mô phỏng vật lý độc quyền mang tên "RAISIM", Lion Robotics đã liên tục huấn luyện robot thực hiện nhiều kiểu dáng đi và di chuyển trên các địa hình đa dạng trong môi trường ảo. Thông qua quy trình này, công ty đã phát triển công nghệ điều khiển dáng đi bằng AI giúp giảm thiểu lực tác động khi tiếp đất, hiện tượng trượt, các chuyển động khớp không cần thiết cũng như mức tiêu thụ điện năng.
Ông Hwangbo Jemin - Giám đốc điều hành (CEO) của Lion Robotics kiêm giáo sư tại KAIST cho biết: "Raibo2 không đơn thuần là một robot chạy được quãng đường xa hơn nhờ trang bị pin dung lượng lớn, nó là thành quả của quá trình thiết kế lại toàn diện nhằm tối đa hóa khả năng chuyển đổi năng lượng dự trữ trong pin thành quãng đường di chuyển thực tế".